先搞清需求:你要“看见”什么?
给机器人加视觉,第一步不是买相机,而是明确任务。是定位抓取?缺陷检测?还是避障导航?不同场景对传感器和相机的要求天差地别。比如,抓取散乱工件需要3D视觉,而检测表面划痕可能2D高清相机就够。先列出“必须看清”的特征(颜色、形状、深度、尺寸),再决定硬件,否则买回来一堆设备,调试时才发现不匹配,钱白花。
传感器和相机怎么搭配?
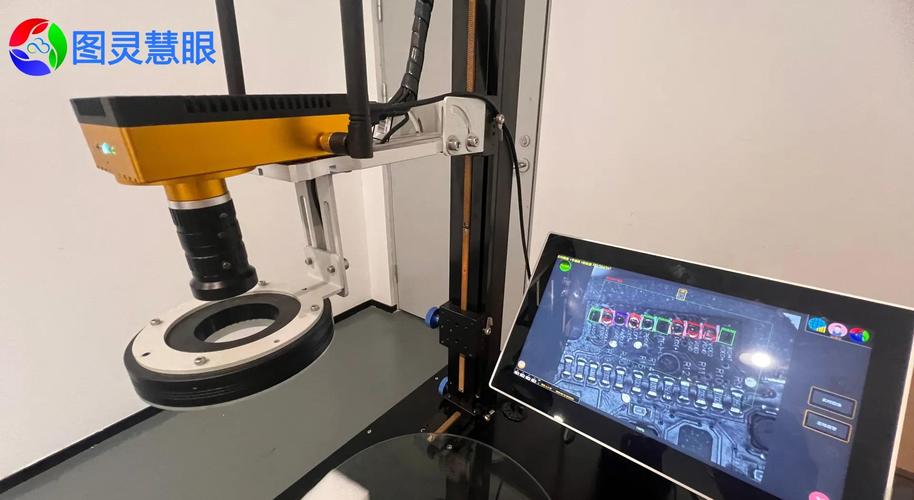
视觉系统不是单打独斗,传感器负责“感知环境”,相机负责“拍图”,两者配合才能稳定工作。常见搭配有:
- 2D相机+光电传感器:适合流水线上的固定位置检测,光电传感器触发拍照,避免空拍或漏拍,成本低,适合简单分拣。
- 3D相机+激光雷达:用于复杂场景,比如料箱抓取、AGV导航。3D相机提供深度信息,激光雷达做全局建图,两者融合能提升定位精度。
- 工业相机+编码器:在运动过程中拍照,编码器同步位置,保证图像不拖影,适合高速产线上的动态检测。
记住一个原则:传感器是“触发器”,相机是“眼睛”,算法是“大脑”。别指望单靠相机搞定一切,传感器能减少无效数据处理,提升系统响应速度。
选型时最容易踩的3个坑
- 像素越高越好?错!像素高意味着数据量大,处理慢,还可能过拟合。先算视野范围和精度需求,比如检测0.1mm的缺陷,需要多少像素?用公式:像素精度=视野宽度/像素数,再留2-3倍余量。
- 忽略光源和镜头:很多采购只盯着相机,结果光源没选对,图像对比度差,算法直接崩溃。镜头的光圈、焦距、畸变也要匹配,否则拍出来的图变形,影响测量。
- 接口不匹配:相机输出接口(GigE、USB3.0、Camera Link)要和工控机匹配,还要考虑传输距离和带宽。别买回来发现线材不够长,或者带宽不够卡顿。
预算有限,怎么选性价比高的方案?
国产视觉配件这几年进步很大,很多中小工厂开始用国产相机和传感器,价格只有进口的1/3,但稳定性够用。建议:
- 先定算法框架(比如用OpenCV还是深度学习),再选硬件,避免硬件支持不了算法。
- 买前要样品测试,拿实际工件跑一遍,别只看参数。
- 别追求“一步到位”,先做小范围试点,验证可行后再批量复制。
另外,别忘了考虑售后和调试服务。很多工厂买了设备,结果没人会调,最后闲置。选择能提供技术支持的供应商,比便宜几百块更重要。
总结:搭视觉系统,先算账再动手
视觉系统不是拼硬件,而是拼方案。先算清楚需求、精度、速度、预算,再选传感器和相机。多和供应商沟通,拿真实场景测试,避免纸上谈兵。在萝卜易卖(Robotebuy.com)上,你可以找到国内多家优质传感器和相机供应商,直接比价、看参数、聊技术,用萝卜价搞定整套视觉方案,让机器人真正“看得清、抓得准”。