先搞清楚你的机器人要干什么
选伺服电机之前,先别急着翻参数表。你得先明确机器人的负载、速度、加速度和作业周期。比如,是用于码垛、焊接还是喷涂?不同工况对电机的需求完全不同。码垛需要大扭矩和过载能力,焊接需要高响应和低抖动,喷涂则要求高转速和平稳性。搞清楚这些,才能定下选型的大方向。
功率不是越大越好,扭矩才是关键
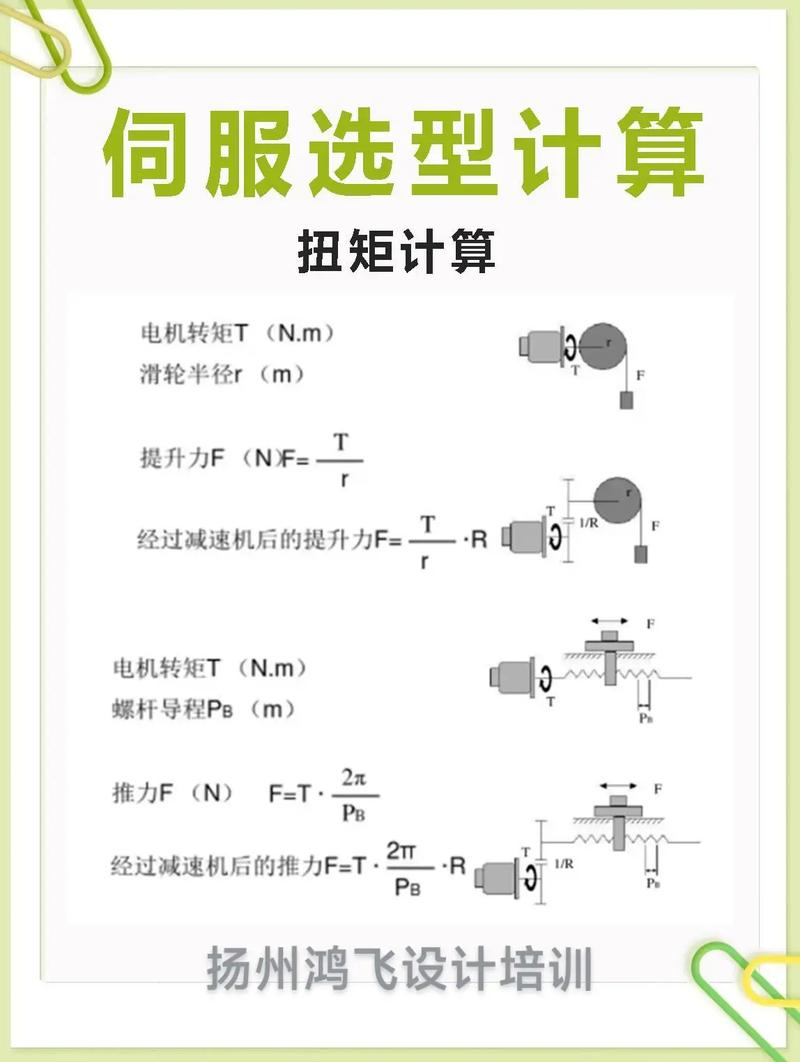
很多采购一上来就问“多大功率”,其实功率只是结果,扭矩才是决定电机能不能带动负载的核心。你要算的是:在最大负载和最大加速度下,电机需要输出多少峰值扭矩和连续扭矩。峰值扭矩决定了电机能不能“冲”起来,连续扭矩决定了长时间工作会不会过热。记住,扭矩不足,电机就会堵转或报警;扭矩太大,成本高、体积大,还可能浪费能源。
响应速度:别让电机拖了机器人的后腿
响应速度就是电机从收到指令到达到目标速度的时间。对于需要快速启停、频繁换向的机器人(比如SCARA或六轴),响应速度至关重要。这取决于电机的转动惯量、电气时间常数和驱动器的带宽。选型时,要关注电机的“转子惯量”是否与负载惯量匹配,通常惯量比在1:1到1:5之间比较合适。惯量比太大,响应慢且容易震荡;太小,则控制困难。
过载能力和散热:别被“标称值”骗了
电机标称的额定扭矩是在特定散热条件下的连续值,而实际工作中,机器人经常需要短时过载。所以,你要看电机的过载倍数(一般3倍以上)和过载持续时间。同时,考虑安装方式——是法兰安装还是自然冷却?如果机器人内部空间小、散热差,就得选带强制风冷或水冷的电机,否则连续工作后热保护会频繁触发,影响生产效率。
编码器精度:决定机器人的“手感”
编码器是电机的“眼睛”,精度直接影响机器人的定位精度和重复定位精度。对于普通搬运,17位编码器可能就够用;但如果是精密装配或打磨,至少得23位以上。另外,编码器类型也要注意:增量式便宜但断电丢位置,绝对式贵但安全。别为了省钱选低精度编码器,后期机器人抖动或定位不准,返工成本更高。
采购避坑指南:这些细节别忽略
- 别只看样本参数:样本上的数据是理想条件下的,实际要留20%-30%的余量,尤其是扭矩和转速。
- 问清楚是否带抱闸:垂直轴或断电后需要保持位置的,必须带抱闸,否则会砸下来。
- 确认驱动器匹配:电机和驱动器是配套的,不同品牌协议不同,混用可能导致通讯问题或性能下降。
- 测试过载工况:让供应商提供过载曲线或实际测试数据,别只听口头承诺。
- 考虑售后和备件:电机是易损件,选型时问清楚交货周期和维修政策,避免停产风险。
总结:选型是系统工程,别单打独斗
伺服电机选型不是看一个参数就完事,而是要综合负载、速度、精度、散热、成本等多方面因素。建议你拿着机器人的运动曲线(速度-时间图、扭矩-时间图)找供应商一起算,而不是只报一个“大概的功率”。如果自己算不清楚,可以找有经验的集成商或平台帮忙。
在萝卜易卖(Robotebuy.com)上,你可以找到国内多家优质伺服电机供应商,直接对比参数和价格,还能看到其他采购方的选型案例。我们坚持“萝卜价”理念,帮你把采购成本降下来,同时保证质量。选型有疑问,也可以在线咨询工程师,少走弯路。